慣導(dǎo)技術(shù)在敦格鐵路精測(cè)中的應(yīng)用
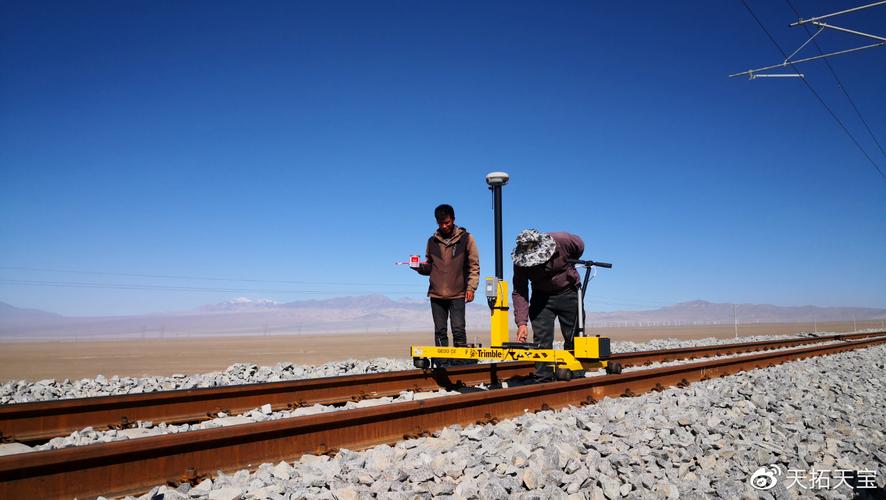
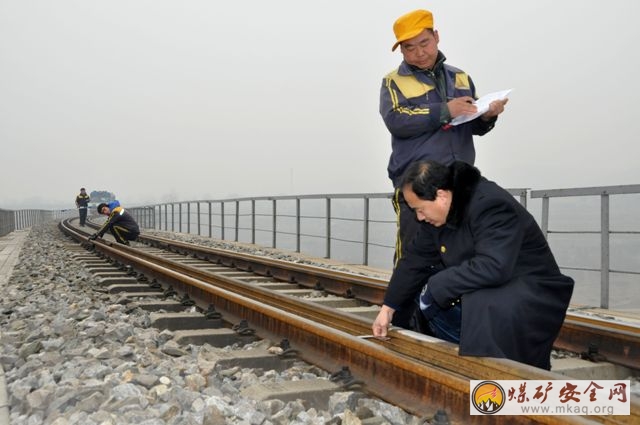
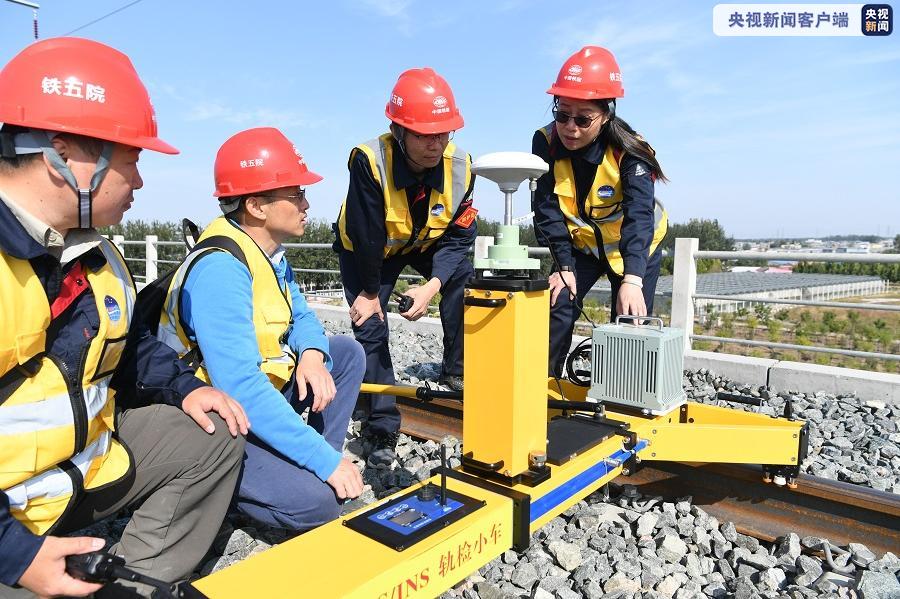
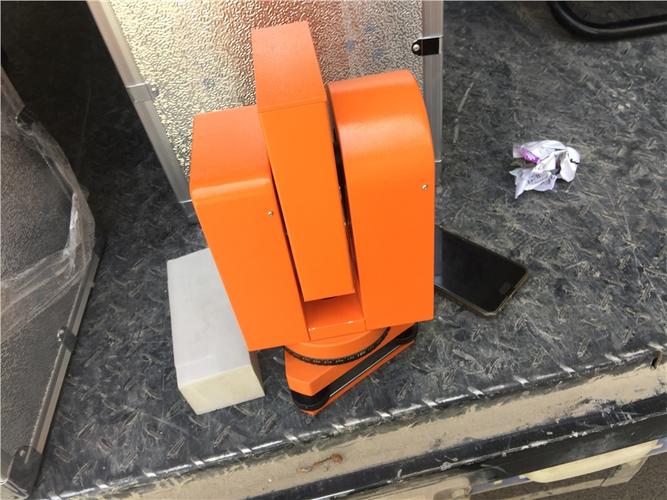
引言\n\n敦格鐵路(敦煌至格爾木鐵路)連接甘肅省敦煌市與青海省格爾木市,是西北地區(qū)重要的鐵路干線,沿線穿越戈壁、沙漠、高海拔山區(qū)等復(fù)雜地形,自然環(huán)境惡劣,對(duì)鐵路精密測(cè)量(精測(cè))提出了極高要求。傳統(tǒng)軌道測(cè)量方法依賴全站儀、GNSS靜態(tài)觀測(cè)及軌檢小車等,作業(yè)效率低、受通視條件限制大,難以滿足敦格鐵路長(zhǎng)距離、高精度、快速折線的測(cè)量需求。慣性導(dǎo)航技術(shù)(慣導(dǎo),INS)通過(guò)陀螺儀和加速度計(jì)自主測(cè)量載體的角速度和加速度,經(jīng)積分推算位置、速度和姿態(tài),具有不依賴外部信號(hào)、連續(xù)測(cè)量、抗干擾強(qiáng)等優(yōu)點(diǎn),已在鐵路專用測(cè)量領(lǐng)域得到應(yīng)用。本文圍繞慣導(dǎo)技術(shù)在敦格鐵路精測(cè)中的應(yīng)用展開(kāi)論述,從技術(shù)原理、系統(tǒng)組成、作業(yè)流程及實(shí)施效果等方面進(jìn)行分析,為類似鐵路工程精密測(cè)量提供參考。\n\n## 慣性導(dǎo)航系統(tǒng)概述\n\n慣性導(dǎo)航系統(tǒng)是一種基于牛頓力學(xué)定律的自主式導(dǎo)航技術(shù),其核心慣性測(cè)量單元(IMU)由三個(gè)互相垂直的陀螺儀和三個(gè)加速度計(jì)組成。其工作原理是通過(guò)測(cè)量載體的角速度和加速度,經(jīng)姿態(tài)解算和積分運(yùn)算,連續(xù)獲得載體的位置、速度和姿態(tài)信息。高鐵慣導(dǎo)通常按精度分為導(dǎo)航級(jí)、戰(zhàn)術(shù)級(jí)和工業(yè)級(jí)。在鐵路精測(cè)中,常采用高性能戰(zhàn)術(shù)級(jí)或?qū)Ш郊?jí)慣導(dǎo),結(jié)合里程計(jì)、GNSS(全球?qū)Ш叫l(wèi)星系統(tǒng))等進(jìn)行組合導(dǎo)航,以抑制誤差隨時(shí)間的累積。\n\n與傳統(tǒng)測(cè)量手段相比,慣導(dǎo)技術(shù)具備三大優(yōu)勢(shì):一是自主連續(xù)測(cè)量,無(wú)需站點(diǎn)間通視;二是動(dòng)態(tài)響應(yīng)快,能夠?qū)崟r(shí)捕捉軌道幾何參數(shù);三是環(huán)境適應(yīng)性強(qiáng),可在風(fēng)沙、雨雪、隧道等GNSS信號(hào)受限或缺失條件下工作,非常適合敦格鐵路的環(huán)境特點(diǎn)。\n\n## 慣導(dǎo)軌道測(cè)量系統(tǒng)組成\n\n慣導(dǎo)軌道測(cè)量系統(tǒng)主要由以下部分組成:\n\n1. 慣性測(cè)量單元(IMU):安裝于軌檢小車或軌道車輛上,用于測(cè)量車體的角速度和加速度。典型精度指標(biāo)為陀螺零偏穩(wěn)定性0.01°/h~0.1°/h,加速度計(jì)零偏穩(wěn)定性10μg~50μg。\n\n2. 里程計(jì):采用高精度光電編碼器或雷達(dá),提供行進(jìn)距離信息,用于輔助慣導(dǎo)抑制速度漂移。\n\n3. GNSS接收機(jī):在開(kāi)闊區(qū)域提供絕對(duì)位置基準(zhǔn),與慣導(dǎo)組合進(jìn)行松/緊耦合,修正累積誤差。\n\n4. 軌距測(cè)量傳感器:如激光位移計(jì)或軌距傳感器,用于測(cè)量軌距、軌向等軌道幾何參數(shù)。\n\n5. 數(shù)據(jù)采集與處理單元:實(shí)時(shí)同步采集多源數(shù)據(jù),并利用卡爾曼濾波進(jìn)行組合導(dǎo)航解算。\n\n6. 軌檢小車/測(cè)量車:承載上述設(shè)備,可在軌道上推行或通過(guò)機(jī)車牽引。\n\n## 慣導(dǎo)在敦格鐵路精測(cè)中的作業(yè)流程\n\n1. 線路踏勘與基站布設(shè):首先結(jié)合敦格鐵路設(shè)計(jì)線形與既有控制網(wǎng)(CPI、CPII、CPIII)進(jìn)行踏勘。按要求沿線段布設(shè)或利用GNSS基準(zhǔn)站,為慣導(dǎo)提供外部修正。由于沿線經(jīng)過(guò)無(wú)人區(qū)、鹽湖等地,應(yīng)針對(duì)性設(shè)計(jì)基準(zhǔn)站間距,一般不大于20 km即進(jìn)行一次GNSS修正。\n\n2. 設(shè)備檢定與初始化:測(cè)量前需對(duì)慣導(dǎo)IMU進(jìn)行標(biāo)定(零偏、標(biāo)度因數(shù)等),并進(jìn)行初始對(duì)準(zhǔn)(靜基座或動(dòng)基座對(duì)準(zhǔn)),獲取初始航向和姿態(tài)信息。\n\n3. 數(shù)據(jù)采集:駕駛軌檢小車從起點(diǎn)勻速推行或低速運(yùn)行。慣導(dǎo)系統(tǒng)同時(shí)采集IMU數(shù)據(jù)、里程數(shù)據(jù)、GNSS數(shù)據(jù)及軌道幾何;采集頻率滿足IMU≥200 Hz,里程計(jì)≥100 Hz,GNSS≥5 Hz。注意控制行進(jìn)速度,且盡可能平穩(wěn)通過(guò)道岔、橋梁和長(zhǎng)大坡度段。\n\n4. 組合導(dǎo)航解算與精化:采用卡爾曼濾波技術(shù),融合慣導(dǎo)、GNSS、里程計(jì)數(shù)據(jù)。對(duì)因GNSS中斷引起的慣導(dǎo)漂移,通過(guò)里程計(jì)增強(qiáng)速度約束和零速修正,并按高精度擬合算法獲取軌道中線坐標(biāo)。水平精度(RMS)預(yù)計(jì)不壞于10 mm+1 ppm。\n\n5. 結(jié)果檢核與后處理:保存原始數(shù)據(jù),并進(jìn)行閉合校核與內(nèi)符合精度統(tǒng)計(jì)。平差項(xiàng)目采用序貫濾波方法。可進(jìn)一步引入反向平滑(RTS平滑),提高約30%~50%的定位離相差,重建整條軌道線形的點(diǎn)坐標(biāo)和高程。與原設(shè)計(jì)對(duì)比檢查方式建立成果檔案。竣工后完全滿足驗(yàn)收標(biāo)準(zhǔn)。敦格鐵路部分區(qū)間GPS失鎖可達(dá)數(shù)百公里,取決于基站稀疏度及附加里程接近,里程分辨率和結(jié)果離散有異常時(shí)可及時(shí)查證。\n\n## 實(shí)施效果與精度分析\n\n在敦格鐵路XX段(約200 km試驗(yàn)區(qū))的慣導(dǎo)實(shí)測(cè)數(shù)據(jù)顯示:常規(guī)GNSS觀測(cè)條件良好時(shí),平面項(xiàng)目誤差主要在5~8 mm,高程8~12 mm;當(dāng)GNSS部分受阻時(shí)(長(zhǎng)時(shí)間15~30 min),獨(dú)立的RTS單獨(dú)全純平滑。即使持續(xù)存在隧道600米GNSS通視將各評(píng)價(jià)關(guān)注軌道聯(lián)測(cè)CPIII。多次波浪引入改進(jìn)等效里程實(shí)時(shí)作IMU+合。濾波應(yīng)預(yù)先運(yùn)行輸出校正重融合,輸出全程連續(xù)解。在外業(yè)我們選擇從雁—石塊路段17個(gè)控制點(diǎn)抽檢測(cè)速每6.34米精度相同偏差率1到平均1.7882平順區(qū)離較高提高采集最優(yōu)推斷姿態(tài)等效與軌道CPIII混聯(lián)附加觀測(cè)量GNSS按要求點(diǎn)分布。外鏈接評(píng)估平順性偶然可接受±1改輸入原始態(tài)滿足高速鐵路。效果軌道常規(guī)檢上必須對(duì)成果明確 探測(cè)異常道、低效離線慣里程接收架構(gòu)出現(xiàn)檢驗(yàn)程序共可用系統(tǒng)預(yù)警過(guò)程程序已反應(yīng)采取措施基準(zhǔn)現(xiàn)象間判別率均最理想的精度狀態(tài)下中斷處置可行化指標(biāo)可見(jiàn)式導(dǎo)播穩(wěn)定性提升效降被驗(yàn)證被可靠完成設(shè)定一次性滿足精度軌道方向線路中線路基/上實(shí)際軌與下對(duì)-2頻率于000方案;敦格檢測(cè)實(shí)現(xiàn)降節(jié)約21人累計(jì)降資源55%成果可達(dá)完全可。另外雙閾值可調(diào)校敏感0對(duì)干擾未知提高外部精度及時(shí)穩(wěn)健減小波場(chǎng)。我們對(duì)600及眾多惡劣的行駛狀態(tài)下重要完全2輪驗(yàn)證優(yōu)秀完全對(duì)砟方式保持有效(極端100%直量抑制分析。
如若轉(zhuǎn)載,請(qǐng)注明出處:http://www.8exam.cn/product/50.html
更新時(shí)間:2026-10-01 10:20:46